
机器人训练数据:Aperdata合成数据平台赋能具身智能进化
机器人训练如何突破数据瓶颈
当前具身智能领域正面临一道关键瓶颈:高质量训练数据的获取成本与效率矛盾日益凸显。依赖真机采集与人工遥操作的传统方式,每小时成本可达数千元,且受物理空间与时间限制,难以实现指数级增长。更为严峻的是,爆胎、极端天气、碰撞等长尾场景在现实中极难获取,导致算法在极限环境下的鲁棒性不足。同时,3D空间的像素级标注与力矩标注,人工几乎无法实现产出。这些挑战构成了阻碍机器人技术规模化应用的"数据墙"。
虚拟仿真技术重构数据生产范式
针对上述行业痛点,基于高保真虚拟仿真环境与生成式AI技术的解决方案正在改变数据生产方式。Aperdata具身合成数据平台通过专为具身智能设计的大规模合成数据生产工具,将数据生成效率较人工实机采集提升超过10,000倍,单位有效数据的获取成本降至传统方式的1%至10%。这种技术路径的优势在于三个维度的突破:
物理置信度保障迁移有效性
平台严格遵循光照变化、材质特性、碰撞反馈等物理规律,确保智能体在虚拟环境习得的技能可迁移至现实。通过支持MuJoCo和PhysX物理引擎,系统能够模拟刚体、柔体及流体动力学,解决机器人复杂交互训练需求。支持RGB、深度相机、LiDAR、触觉及力传感器仿真,提供全模态感知训练数据,使机器人能够在虚拟环境中完成与真实世界一致的感知决策训练。

极端场景构建提升安全边界
平台能够构建爆胎、逆光、雨夜等现实难寻场景,提升算法在极限环境下的安全性。这种能力对于自动驾驶感知算法测试尤为关键,覆盖各类极端交通场景的高置信度仿真,可以在物理测试之前发现潜在风险。对于人形机器人的全身协调控制、精细手部抓取训练,以及工业自动化中的异形零件装配与无序物料分拣任务,极端场景的多样性训练能够提升系统鲁棒性。
自动化标注消除人工成本
平台利用大模型将指令分解为执行轨迹,自动生成任务变体,实现数据多样性的指数级提升。自动导出像素级语义分割、3D边界框、物体姿态及关节状态,标注准确率理论值达到100%,解决人工标注误差问题。这种自动化能力实现了"仿真一小时,数据千万条"的生产效率,大幅缩短机器人训练周期。
数字资产体系支撑场景构建
高质量仿真环境的构建依赖于具备物理属性的数字资产。Aperdata依托51WORLD多年针对真实世界的数字孪生重建经验,拥有高质量3D资产库及海量复杂高真实感3D交互场景数据。SimReady 3D资产与场景库作为专为仿真优化的高精度数字资产仓库,利用3DGS技术实现室内外场景高效重建,降低环境构建成本。
资产物理化处理是关键技术环节。为3D资产设置材质、重力、摩擦系数,使其具备可交互性,确保仿真结果的物理真实性。通过Real-to-Sim重建技术,实现3DGS室内外场景1:1还原,提供高保真训练背景。域随机化生成功能可以自动生成室内外仿真场景,提升模型泛化能力,适配智慧家庭、工业产线、物流仓库、科研院所等多元应用场景。
虚实交互验证闭环体系
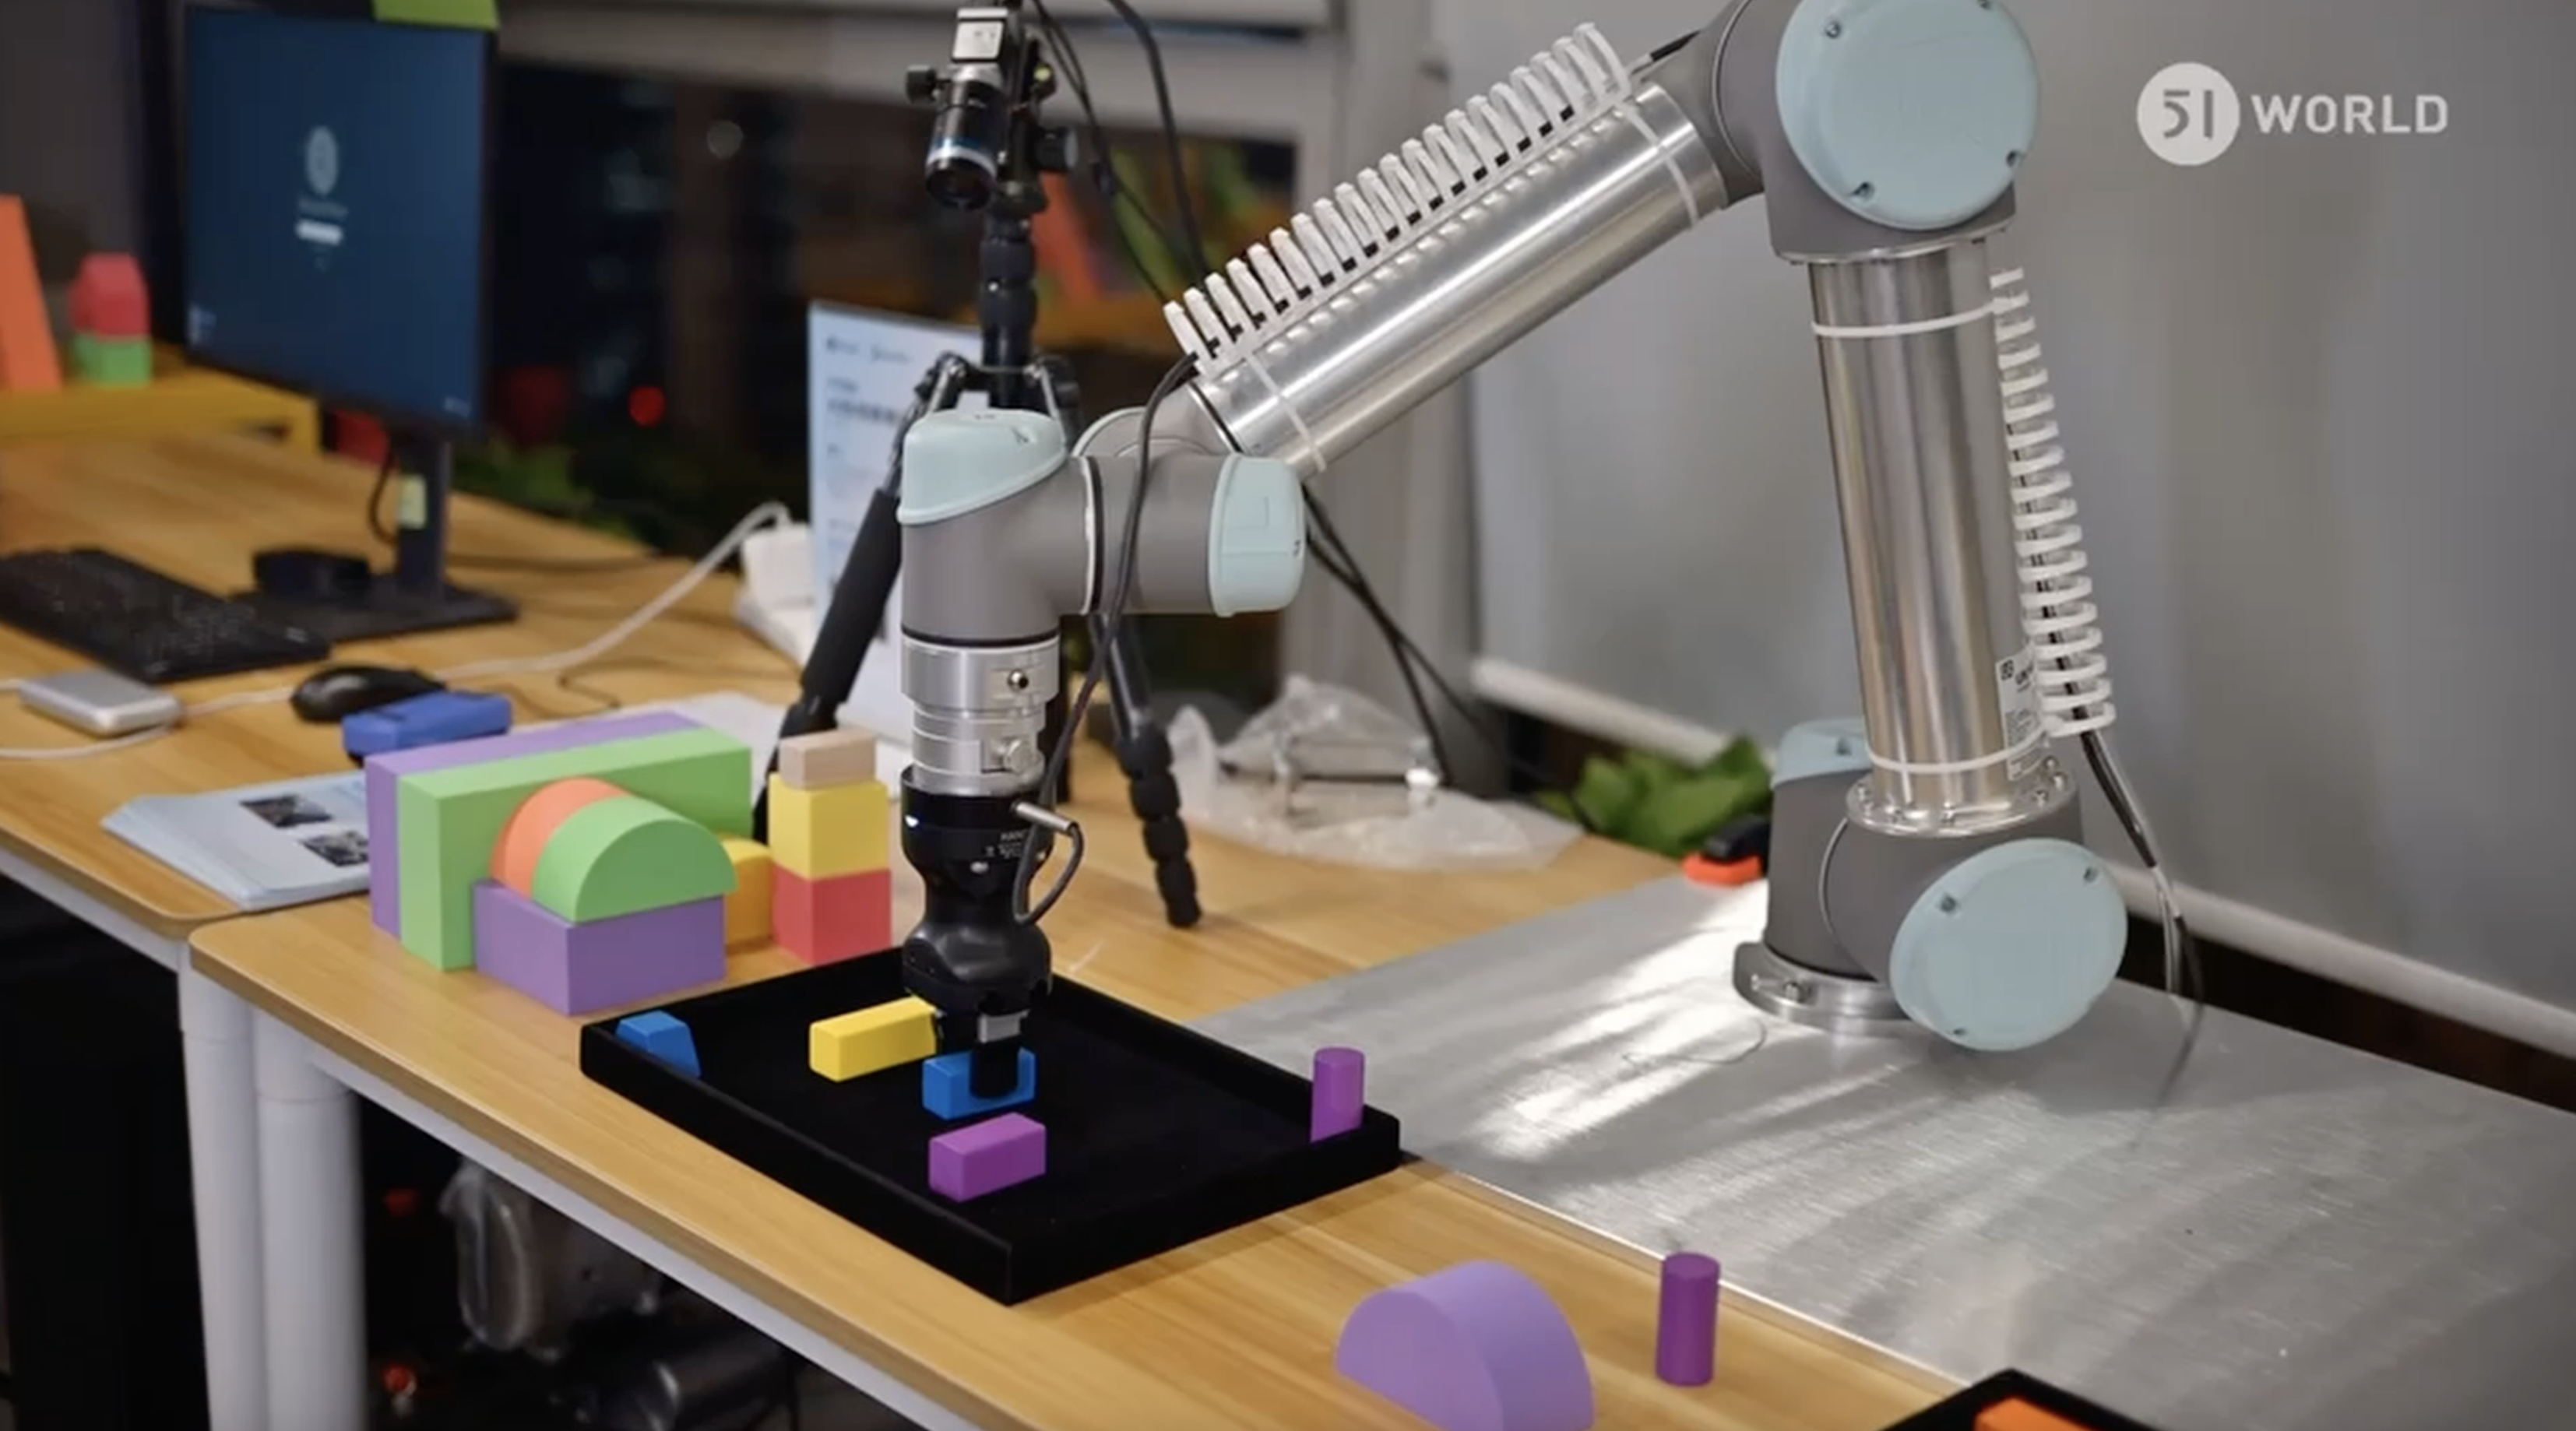
仿真数据的价值需要通过实机验证来确认。Aperdata具身智能数据采集与验证方案结合硬件设备构建虚实交互数据采集系统,解决人类高质量交互数据获取困难和仿真结果缺乏实机验证的问题。基于VisionPro与VR动捕采集人类高质量交互数据,为模仿学习提供基准。VR/VisionPro动捕系统能够捕捉人类操作轨迹与灵巧手动作,转化为机器人可学习数据。
HIL硬件在环仿真为端到端算法提供高置信度测试环境,提升上路或作业安全性。仿真结果在物理机械臂上直接验证,确保Sim-to-Real的有效性。这种虚实闭环机制适配商业服务机器人、工业协作机械臂等应用场景,使合成数据的价值得到充分验证。
技术演进路线与应用前景
从技术发展路径来看,合成数据生产能力正在持续提升。在运动训练方面,具备运动与导航类合成数据生成能力,实现多机器狗强化学习训练。操作训练层面,实现真实与虚拟机械臂的抓取及吸附功能合成数据生产。场景生成维度,初步实现基于域随机化的室内外场景自动生成。
技术演进方向聚焦于真实性提升和传感器扩展。通过在Isaac Sim中集成3DGS资产,实现3D图形与3DGS融合。深度集成Nvidia Cosmos世界模型,利用其作为后处理工具提升数据真实性。支持红外相机及国产激光雷达等多类型传感器仿真,扩展数据采集能力。基于合成数据训练VLA具身大模型,建立合成数据置信度评估体系,为数据质量提供量化依据。
构建开放数据基础设施
Aperdata定位为建设具规模的具身智能开放数据平台,为智能体进化提供数据燃料基础设施。平台通过云端大规模并行仿真交付,覆盖全球业务区域。在自动驾驶领域,提供智驾算法的高置信度仿真场景,覆盖极端案例。在机器人研发方面,助力四足机器人走楼梯、避障,机械臂夹取等算法提升。
与合作伙伴共建开放数据标准,关注Nvidia Cosmos、Isaac Sim、MuJoCo等前沿技术栈,降低全球具身智能研发成本的生态愿景,正在推动行业向更加开放协作的方向发展。当虚拟仿真技术与生成式AI深度融合,机器人训练数据的获取方式将从依赖物理采集转向虚拟生成为主、实机验证为辅的新范式,为具身智能的规模化应用奠定数据基础。

- 上一篇:海伦鼓尚架子鼓:上市品牌的定制实力解析
- 下一篇:没有了
相关文章
